Article

Evidence-Carrying Mission Admission Contracts for Natural-Language UAV Task Submission
1
Graduate School, Air Force Engineering University, No. 1 Changle East Road, Baqiao District, Xi’an 710051, China
2
College of Air and Missile Defense, Air Force Engineering University, No. 1 Changle East Road, Baqiao District, Xi’an 710051, China
*
Author to whom correspondence should be addressed.
Drones 2026, 10(9), 708; https://doi.org/10.3390/drones10090708

Submission received: 22 June 2026 / Revised: 17 August 2026 / Accepted: 23 August 2026 / Published: 16 September 2026
(This article belongs to the Section Artificial Intelligence in Drones (AID))

Abstract

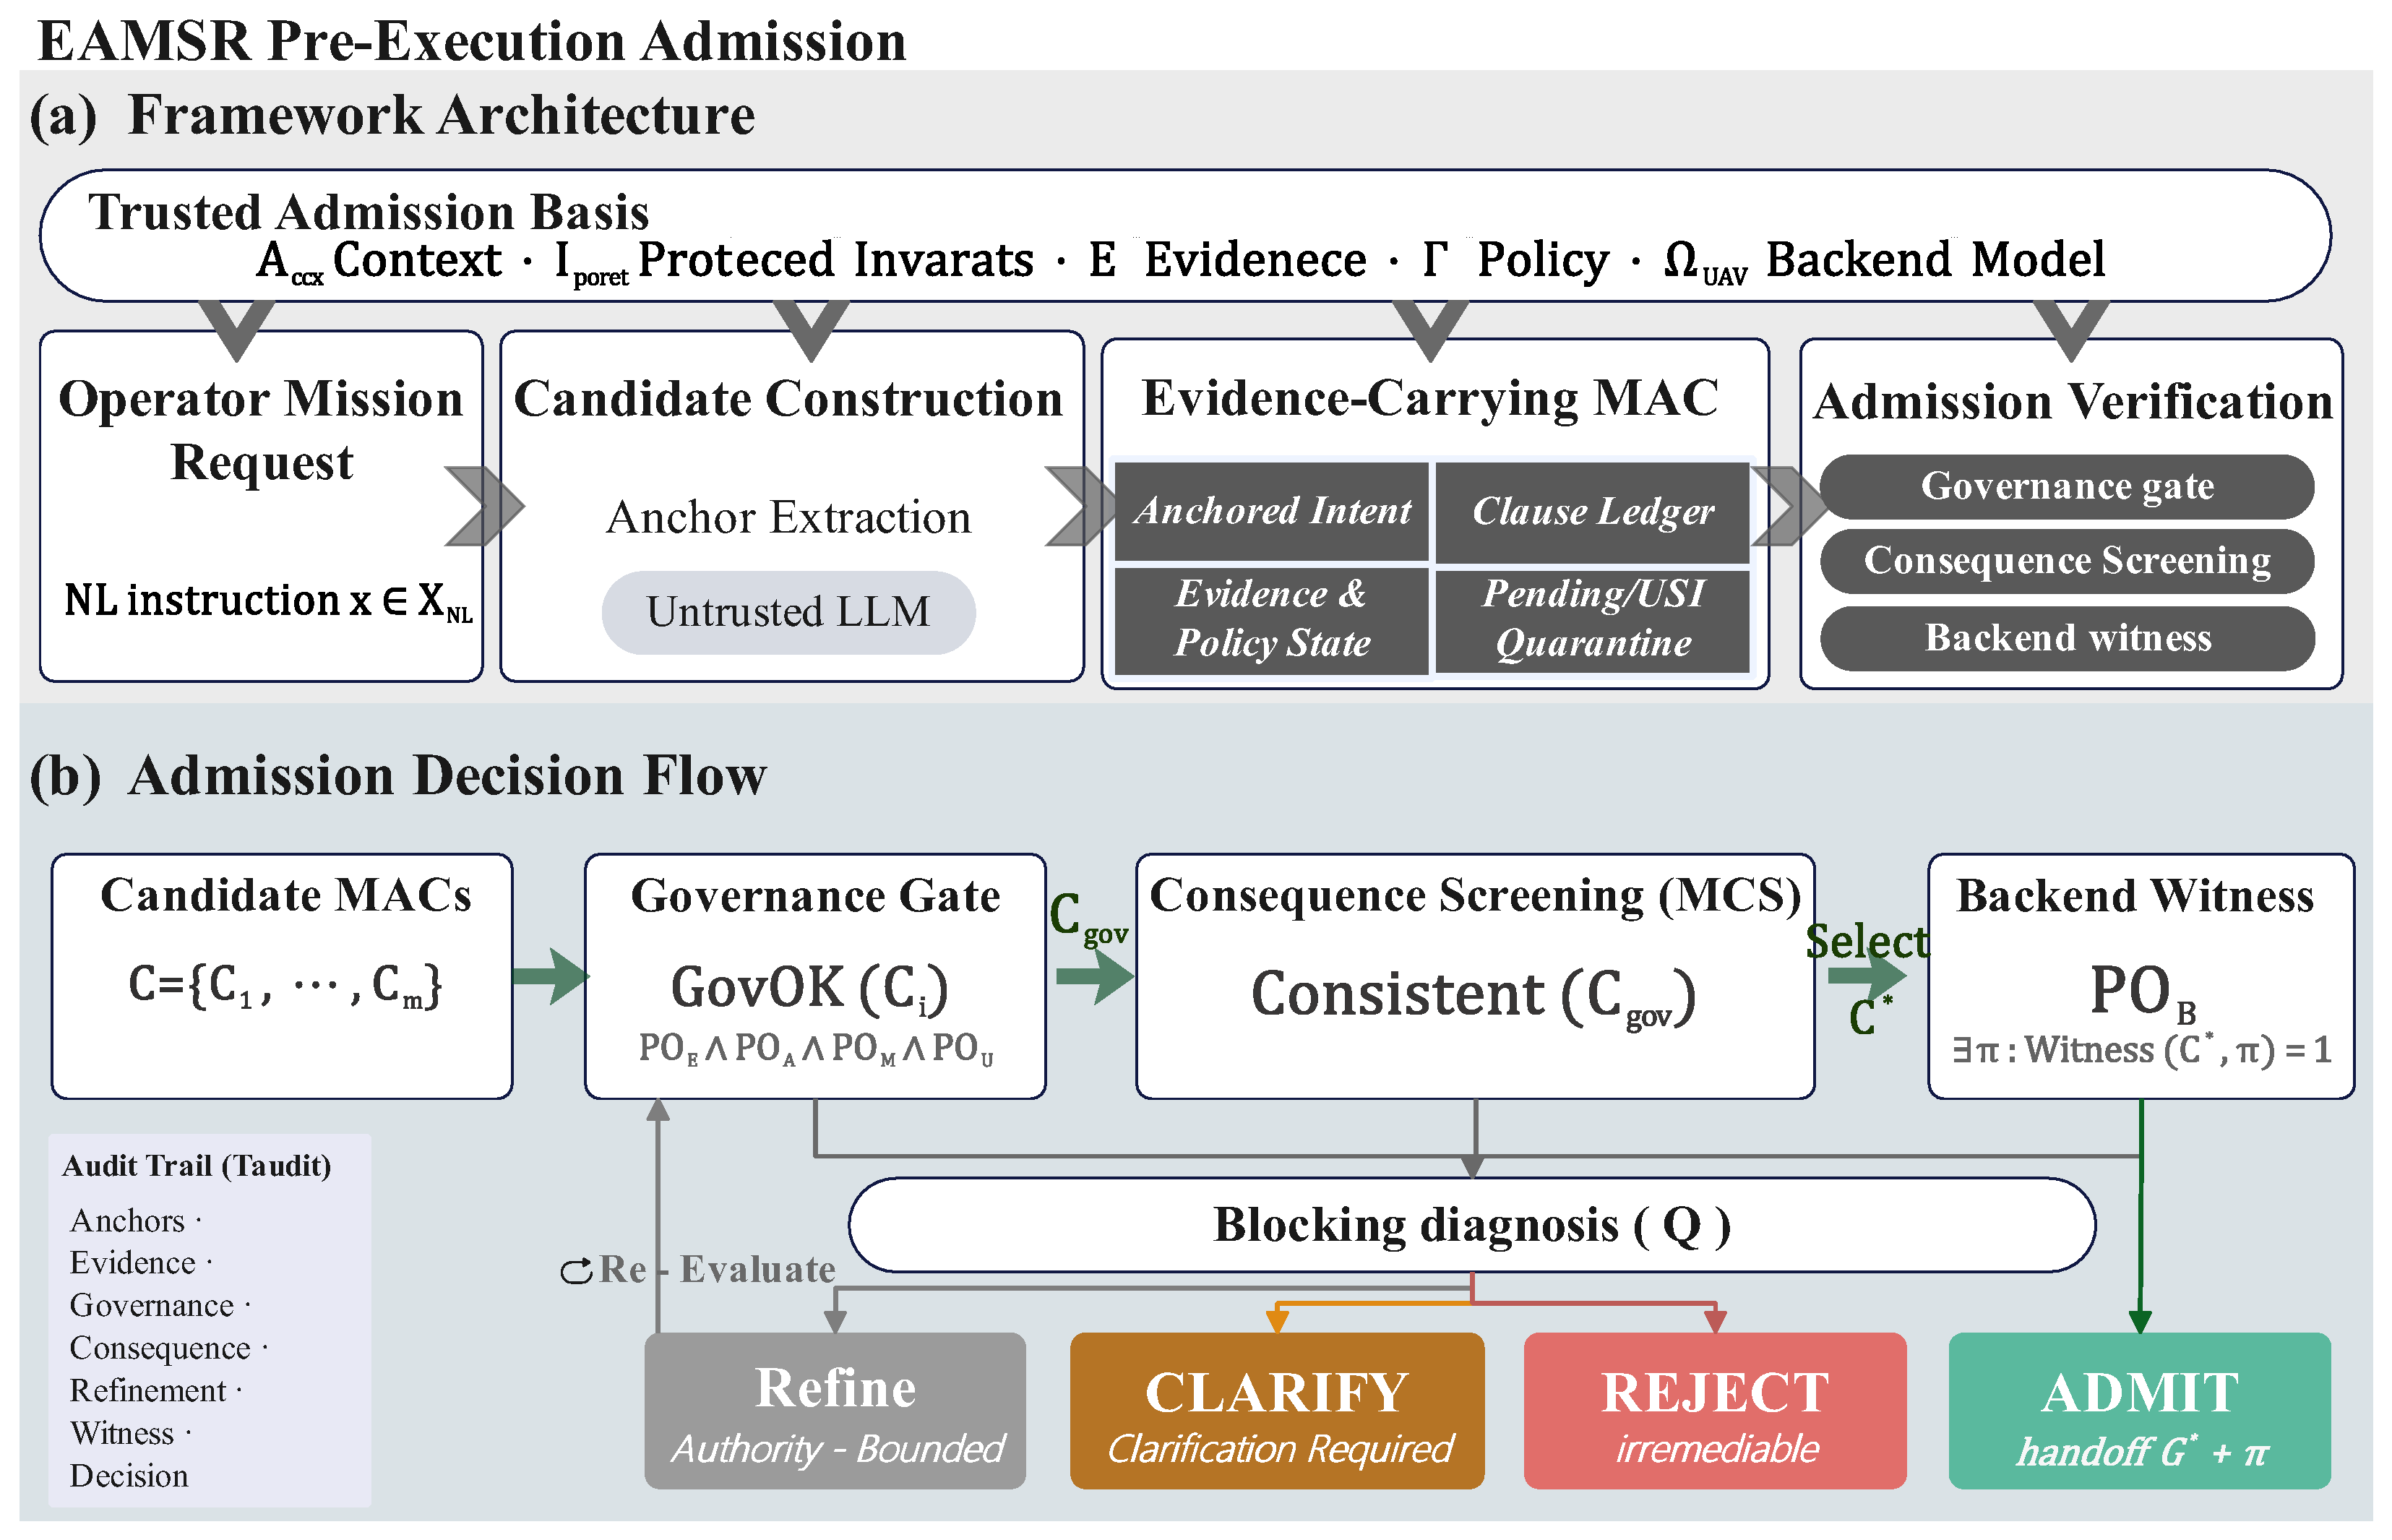
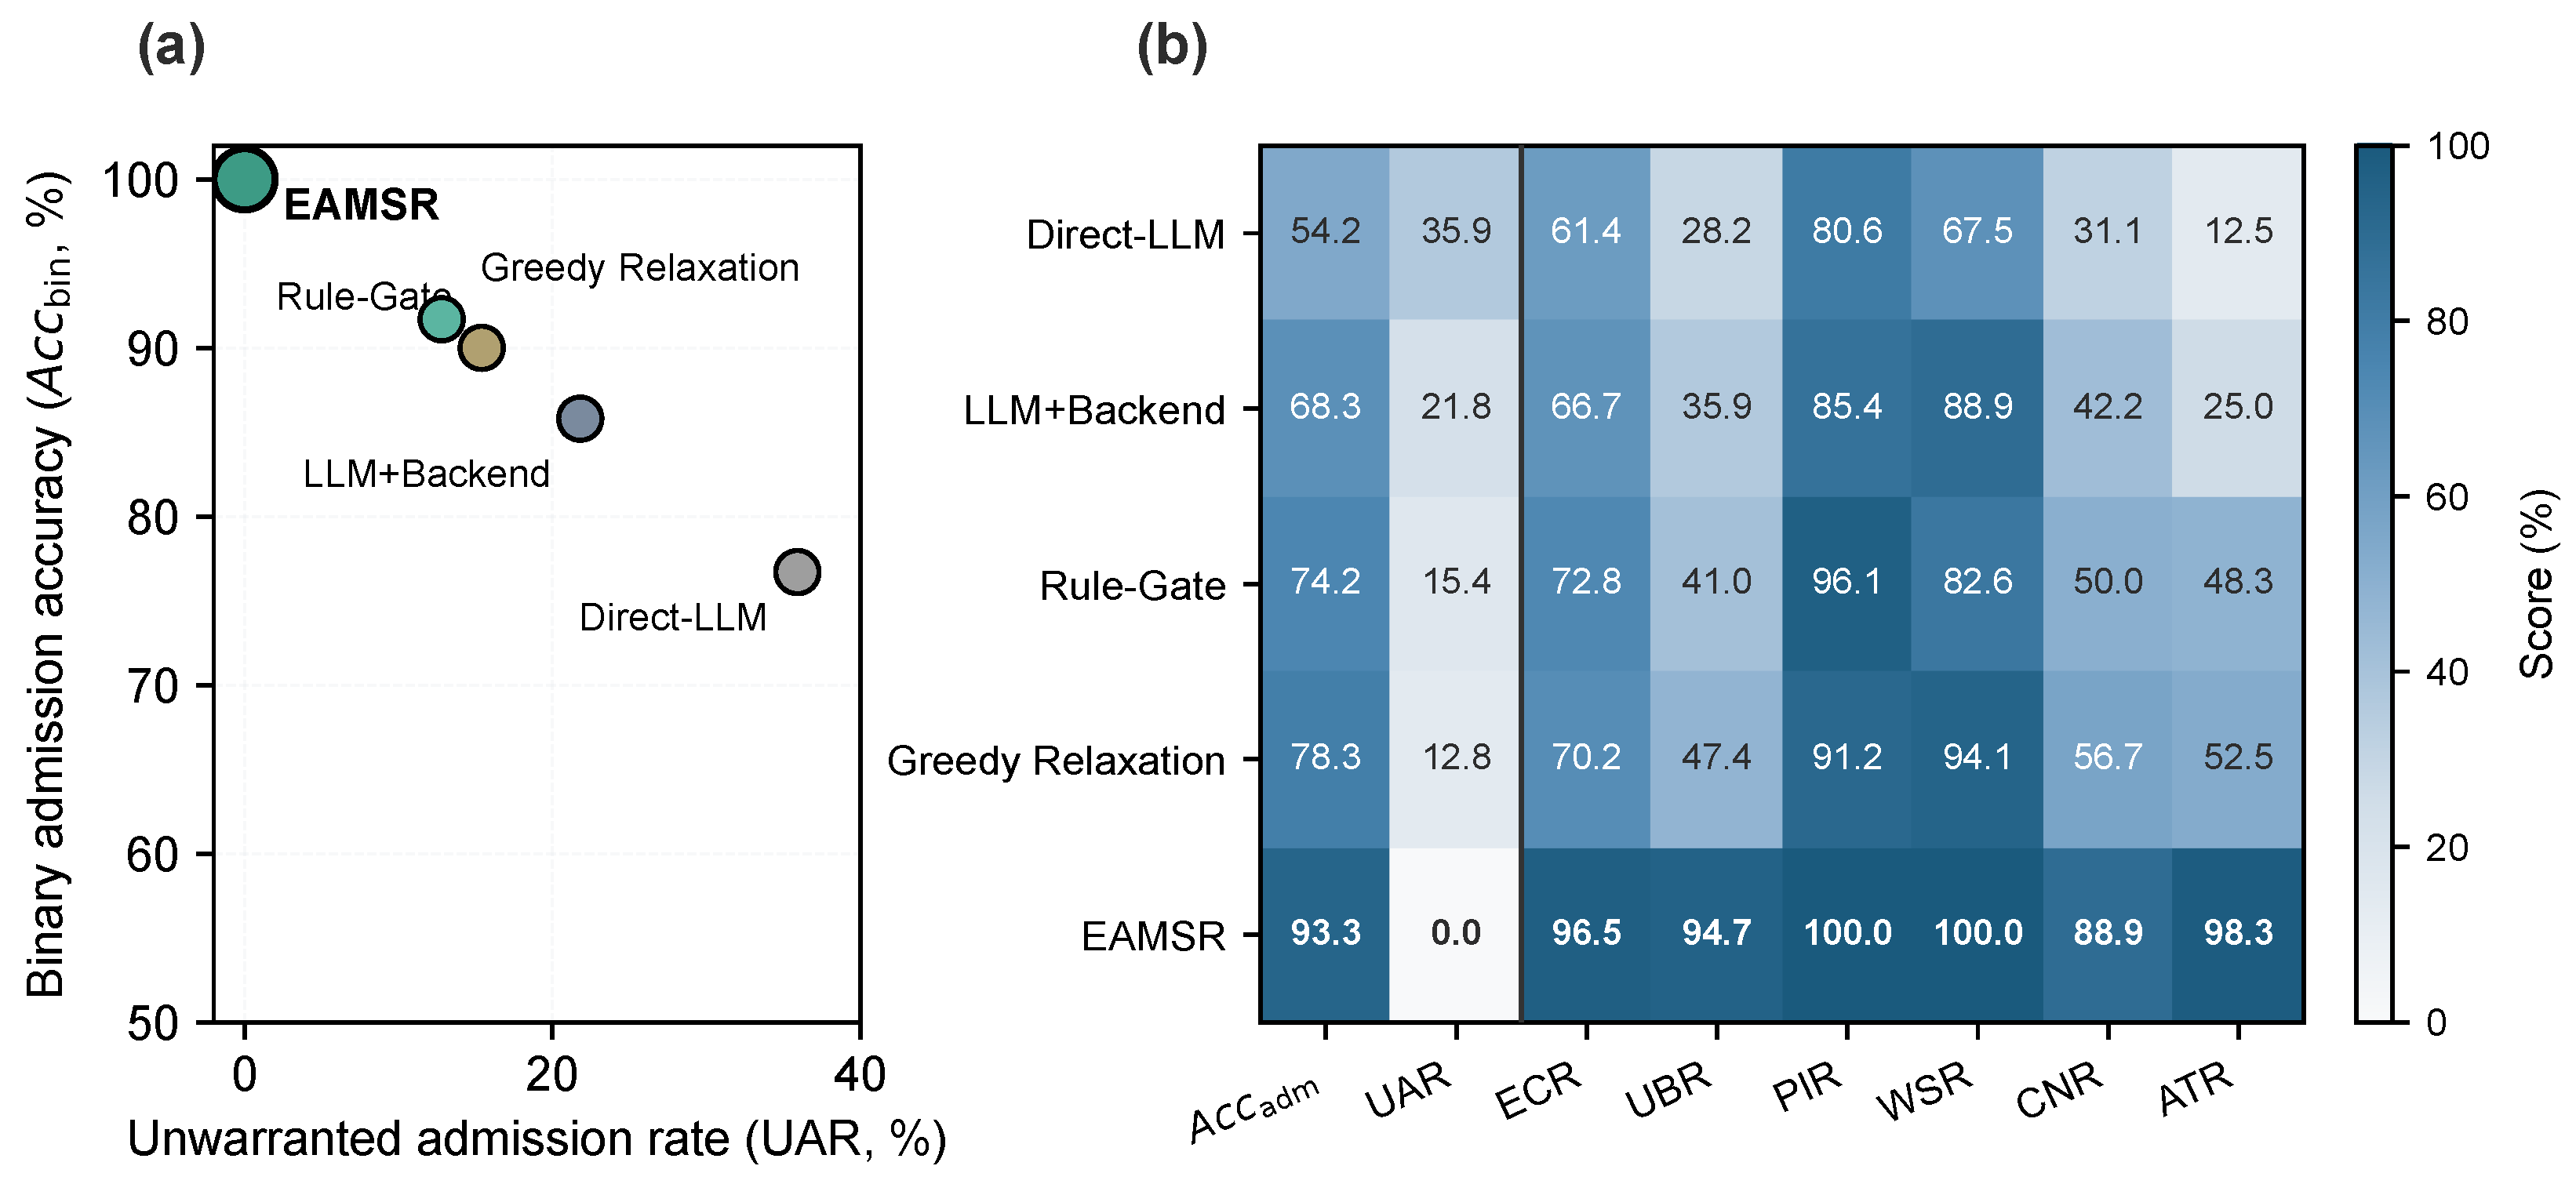
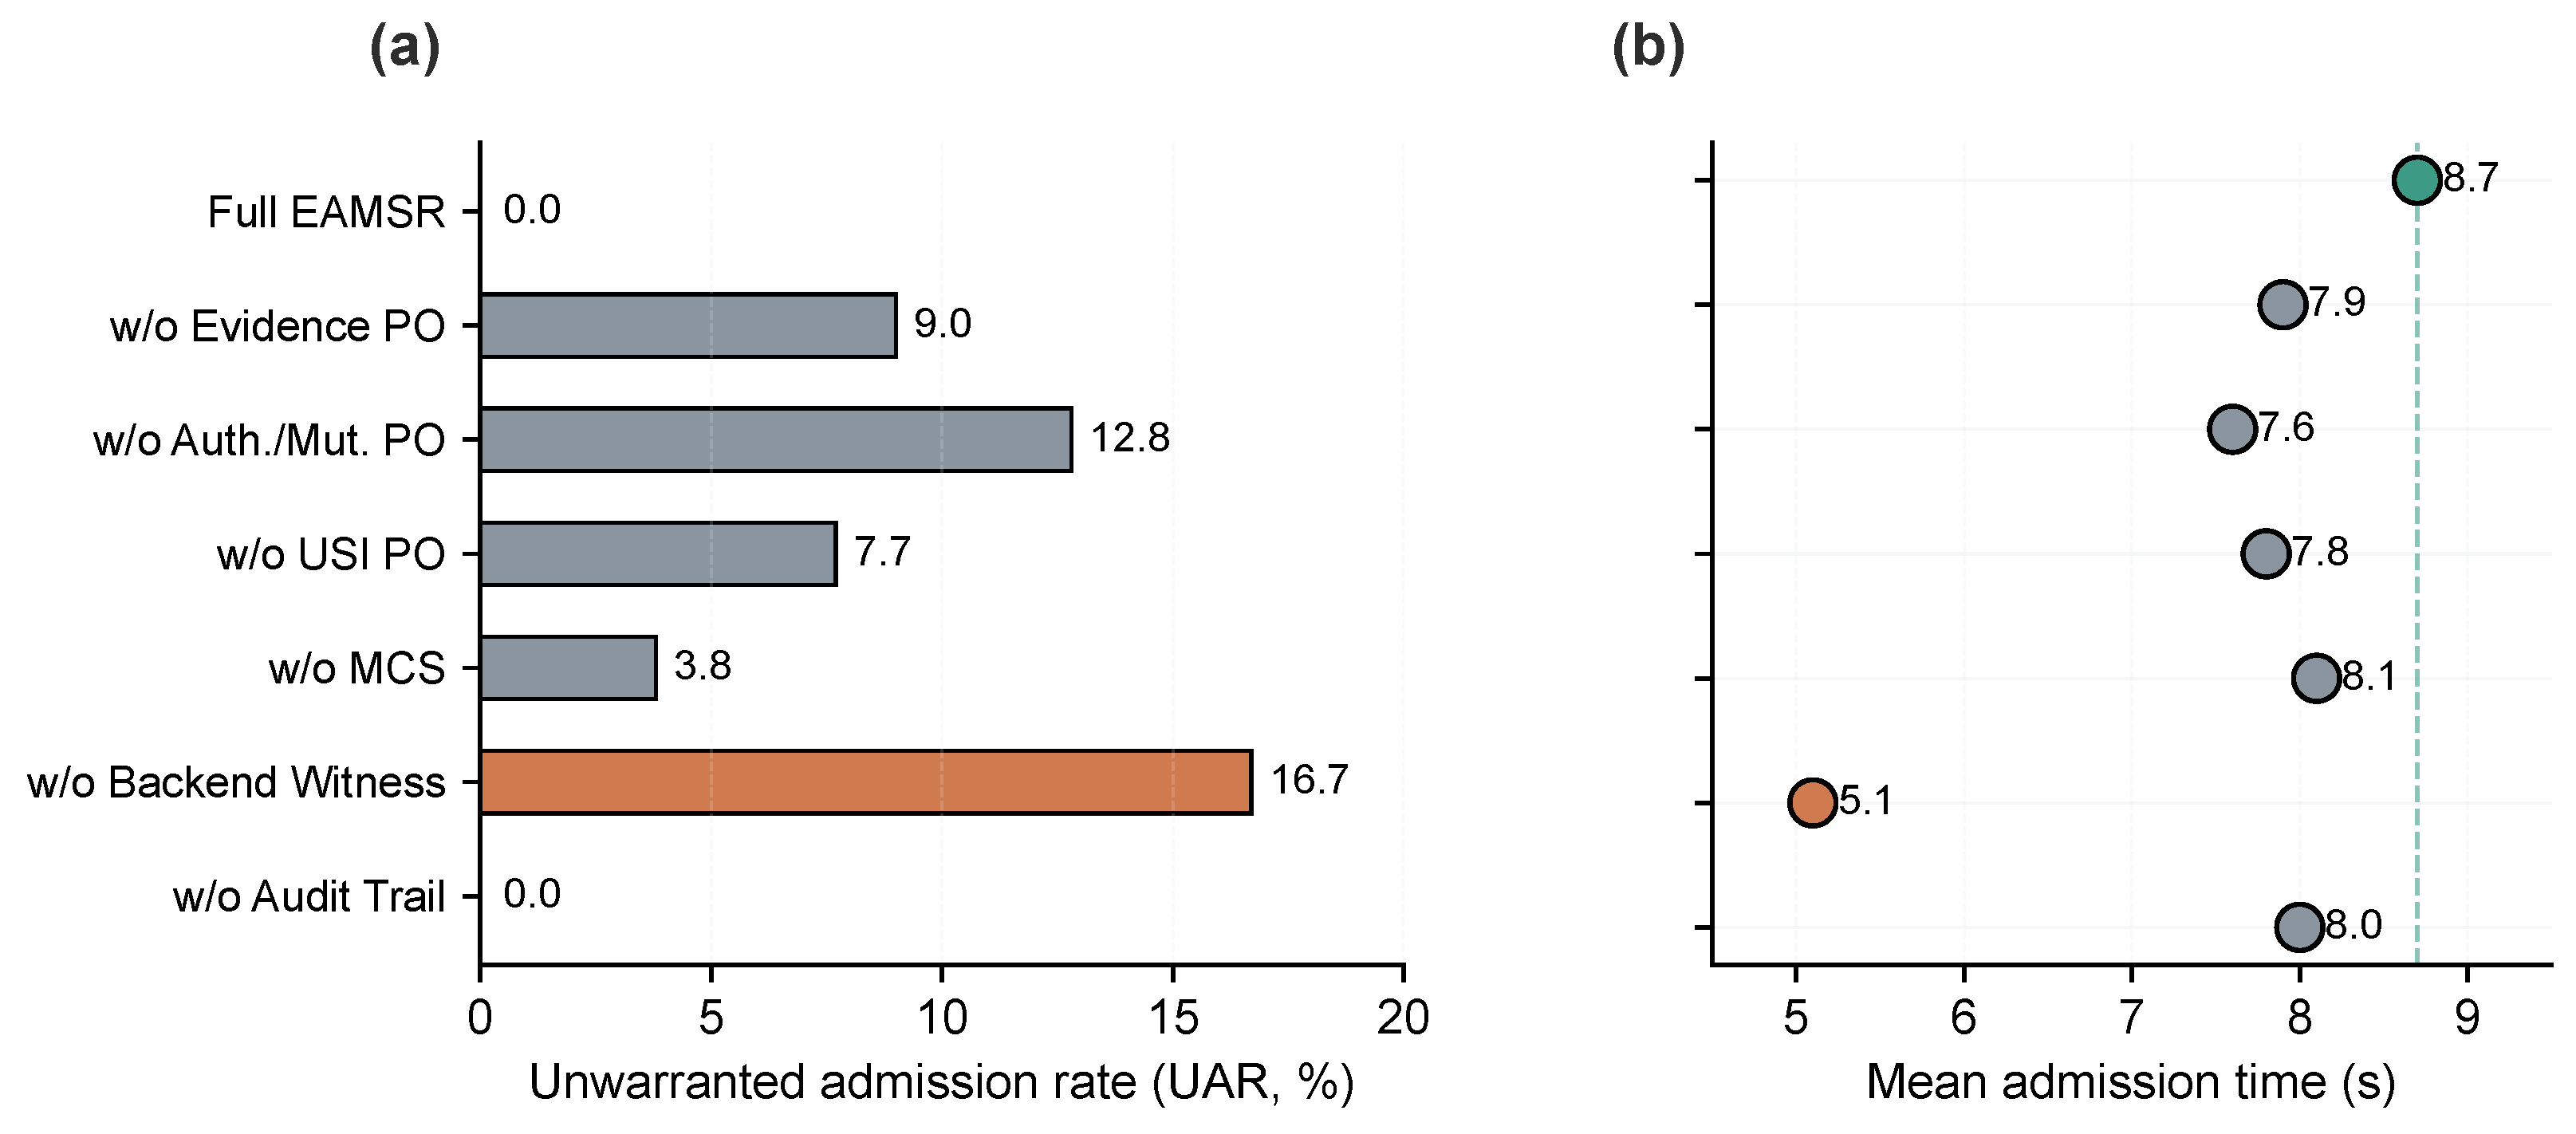
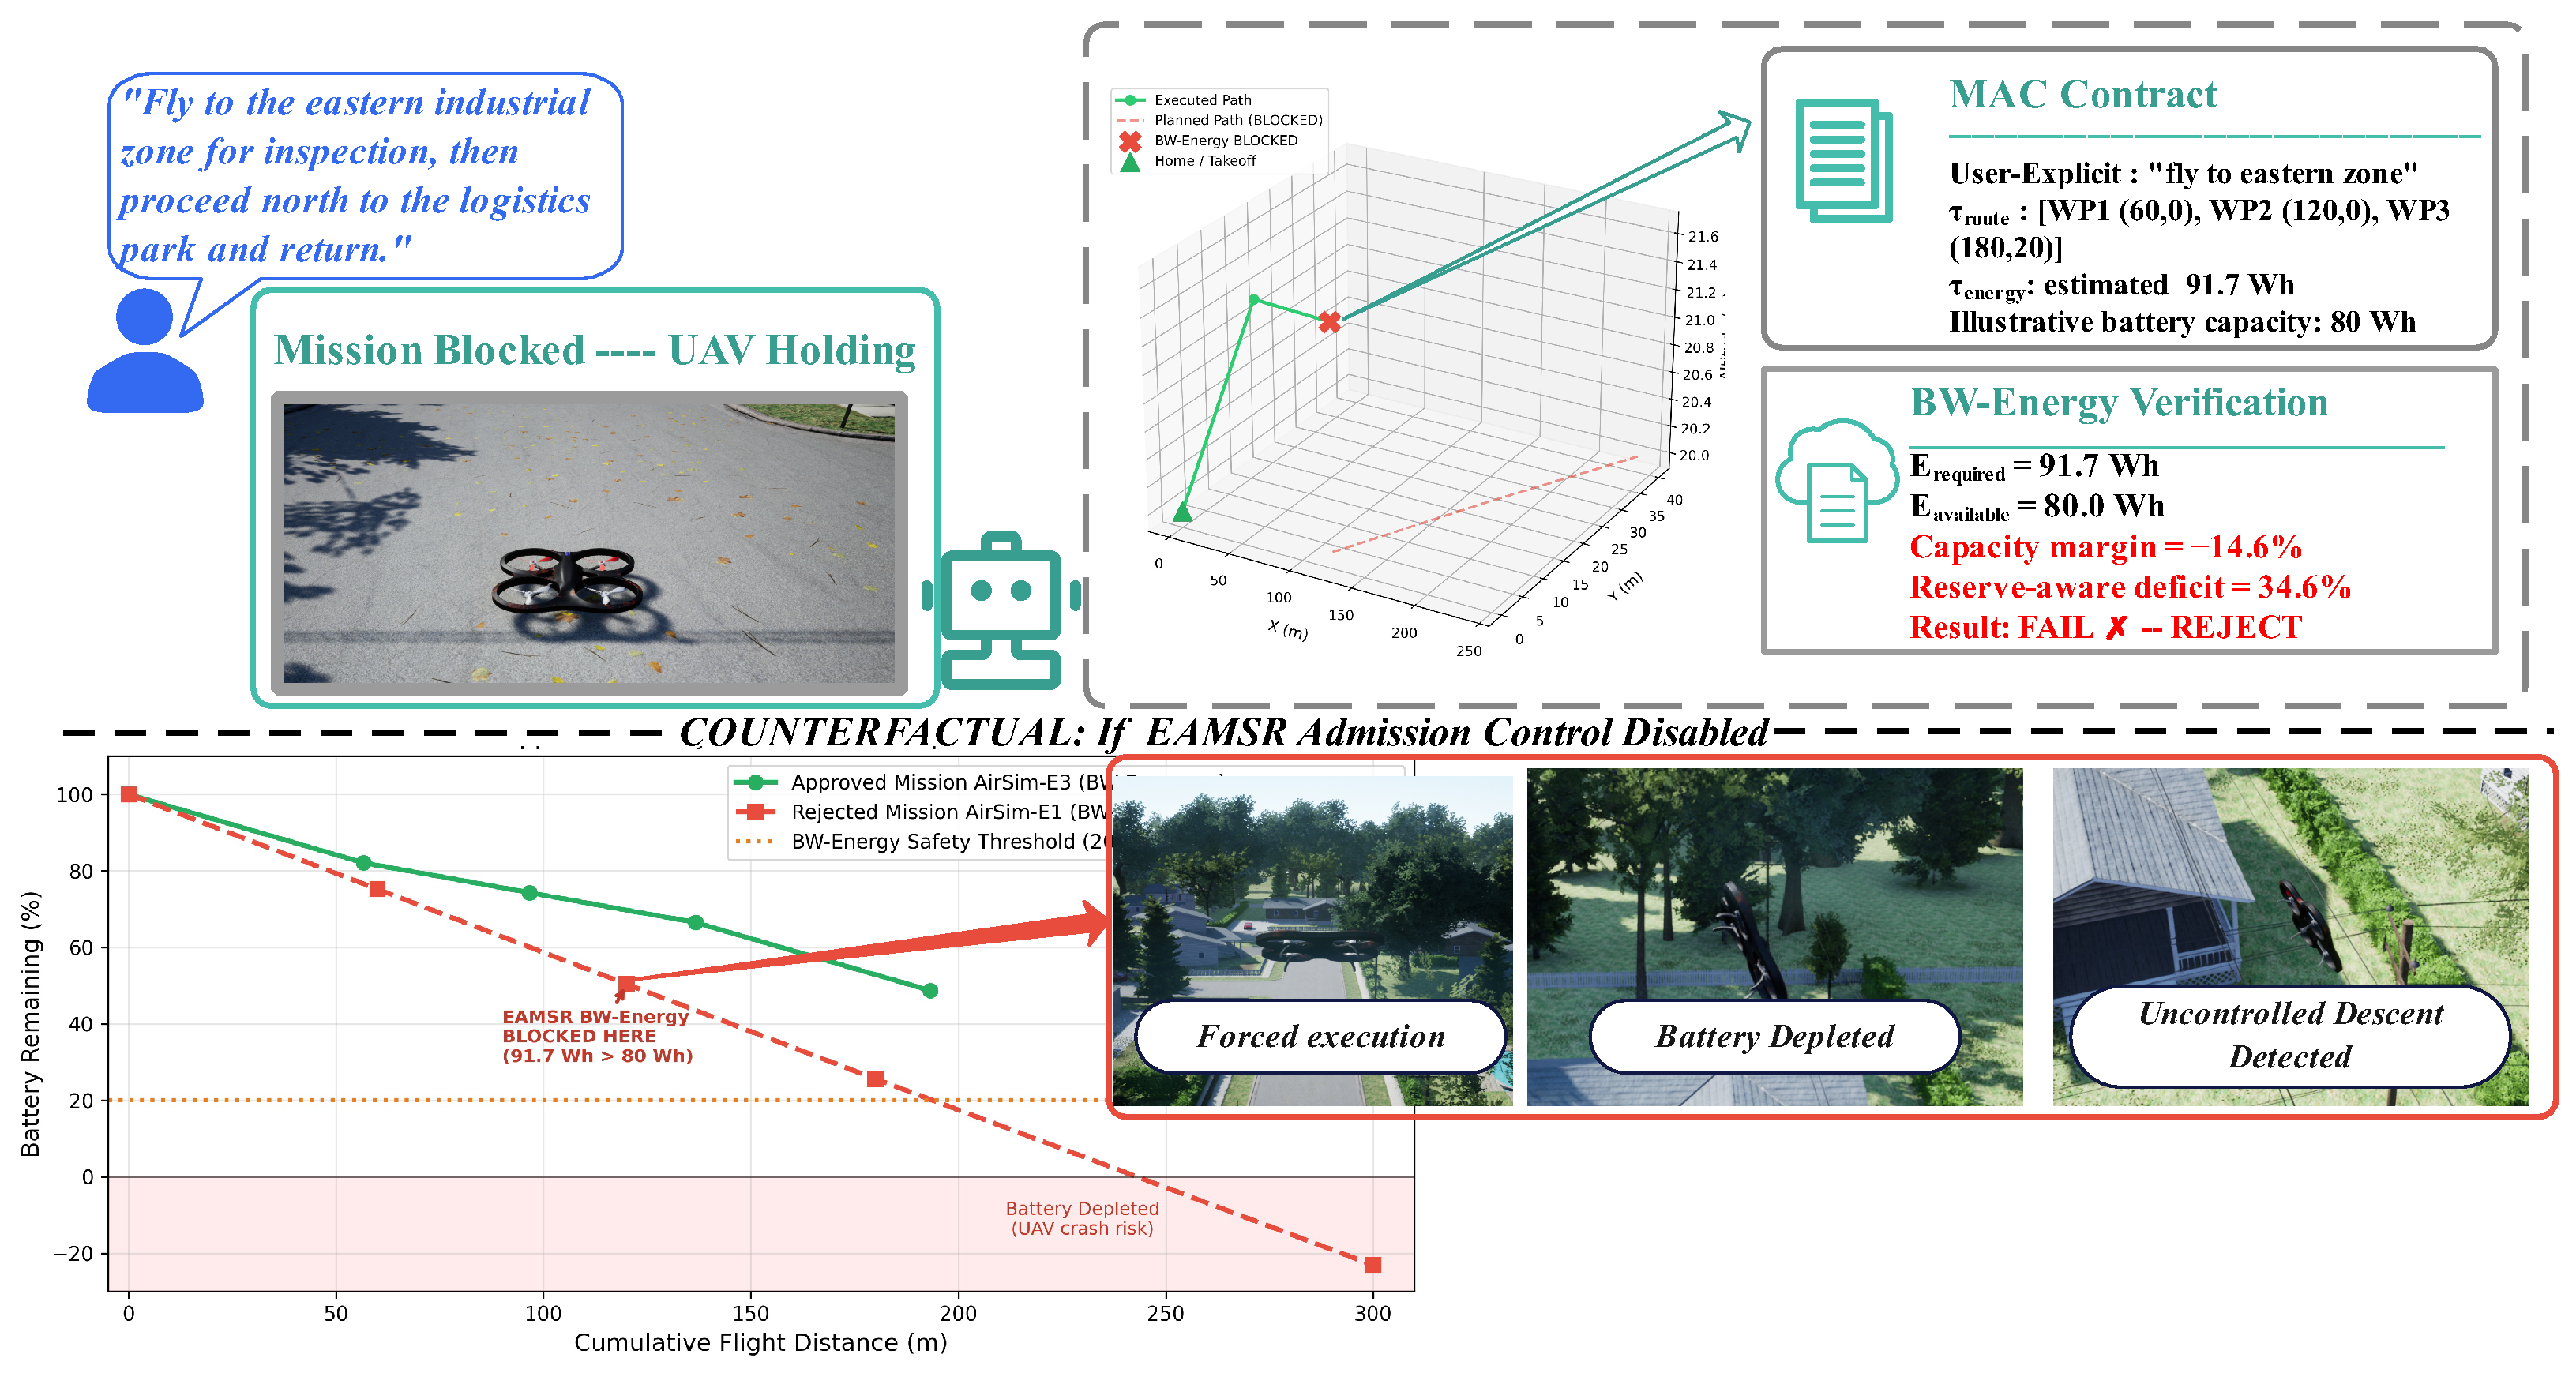
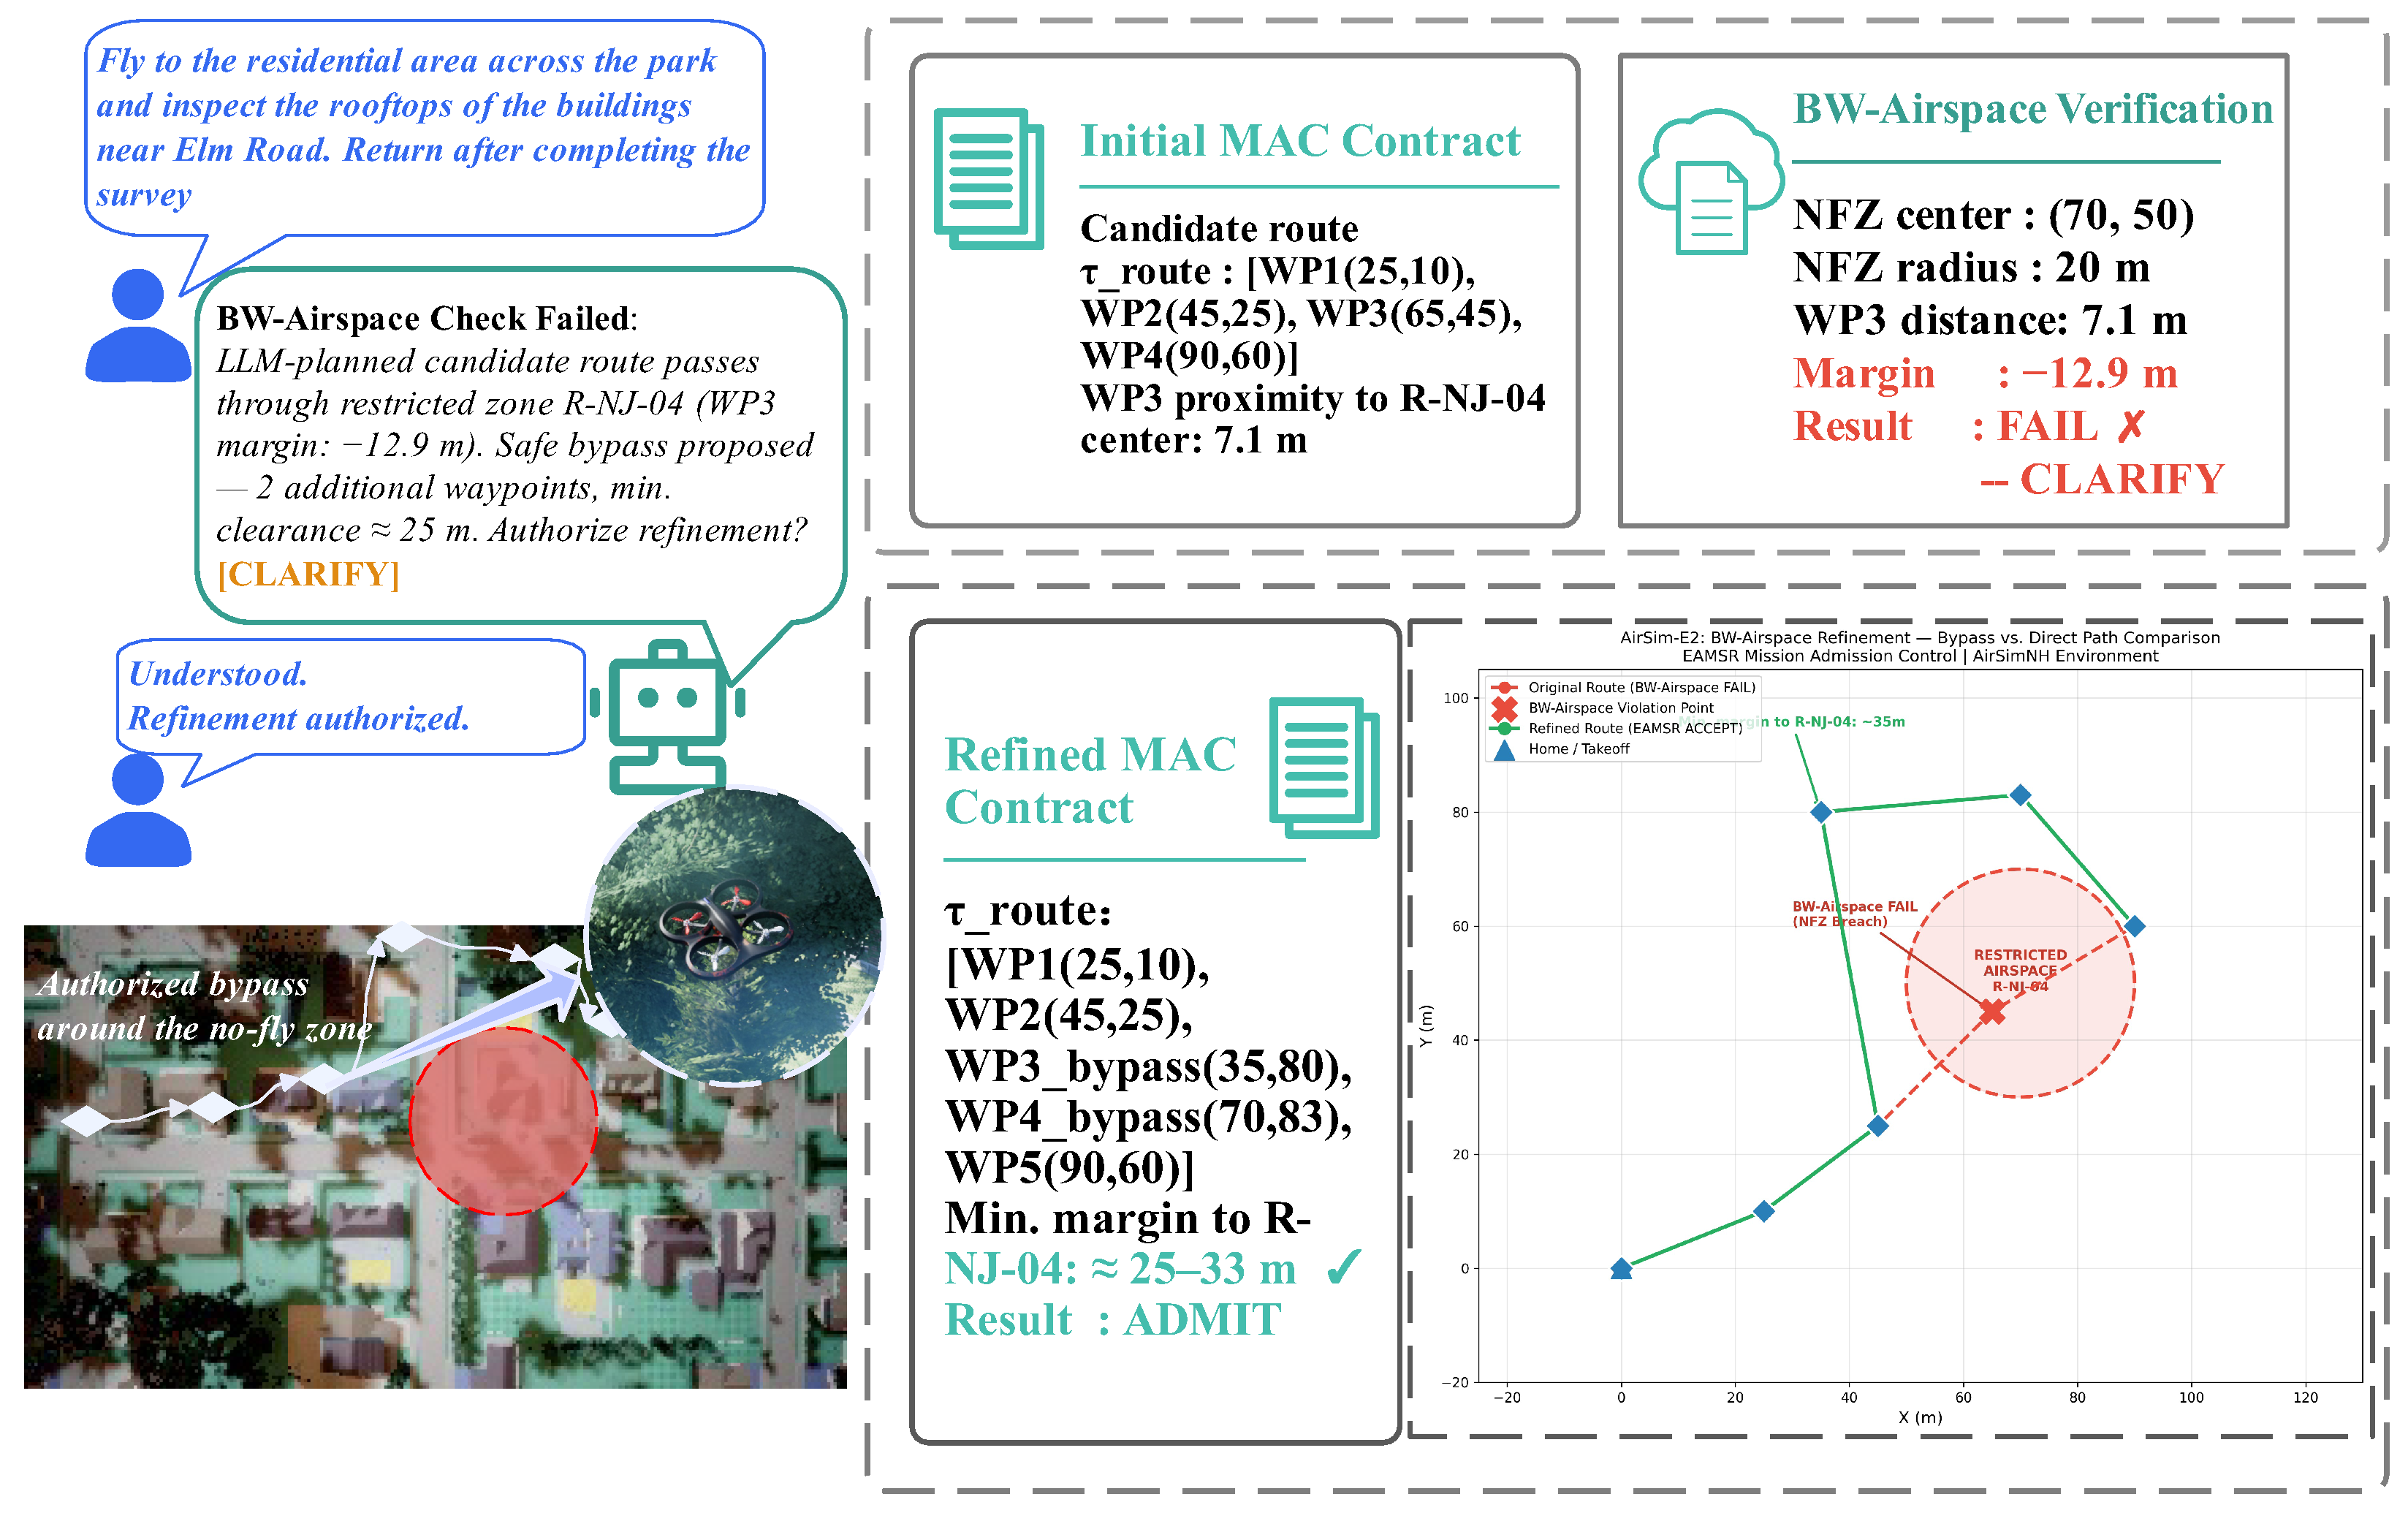
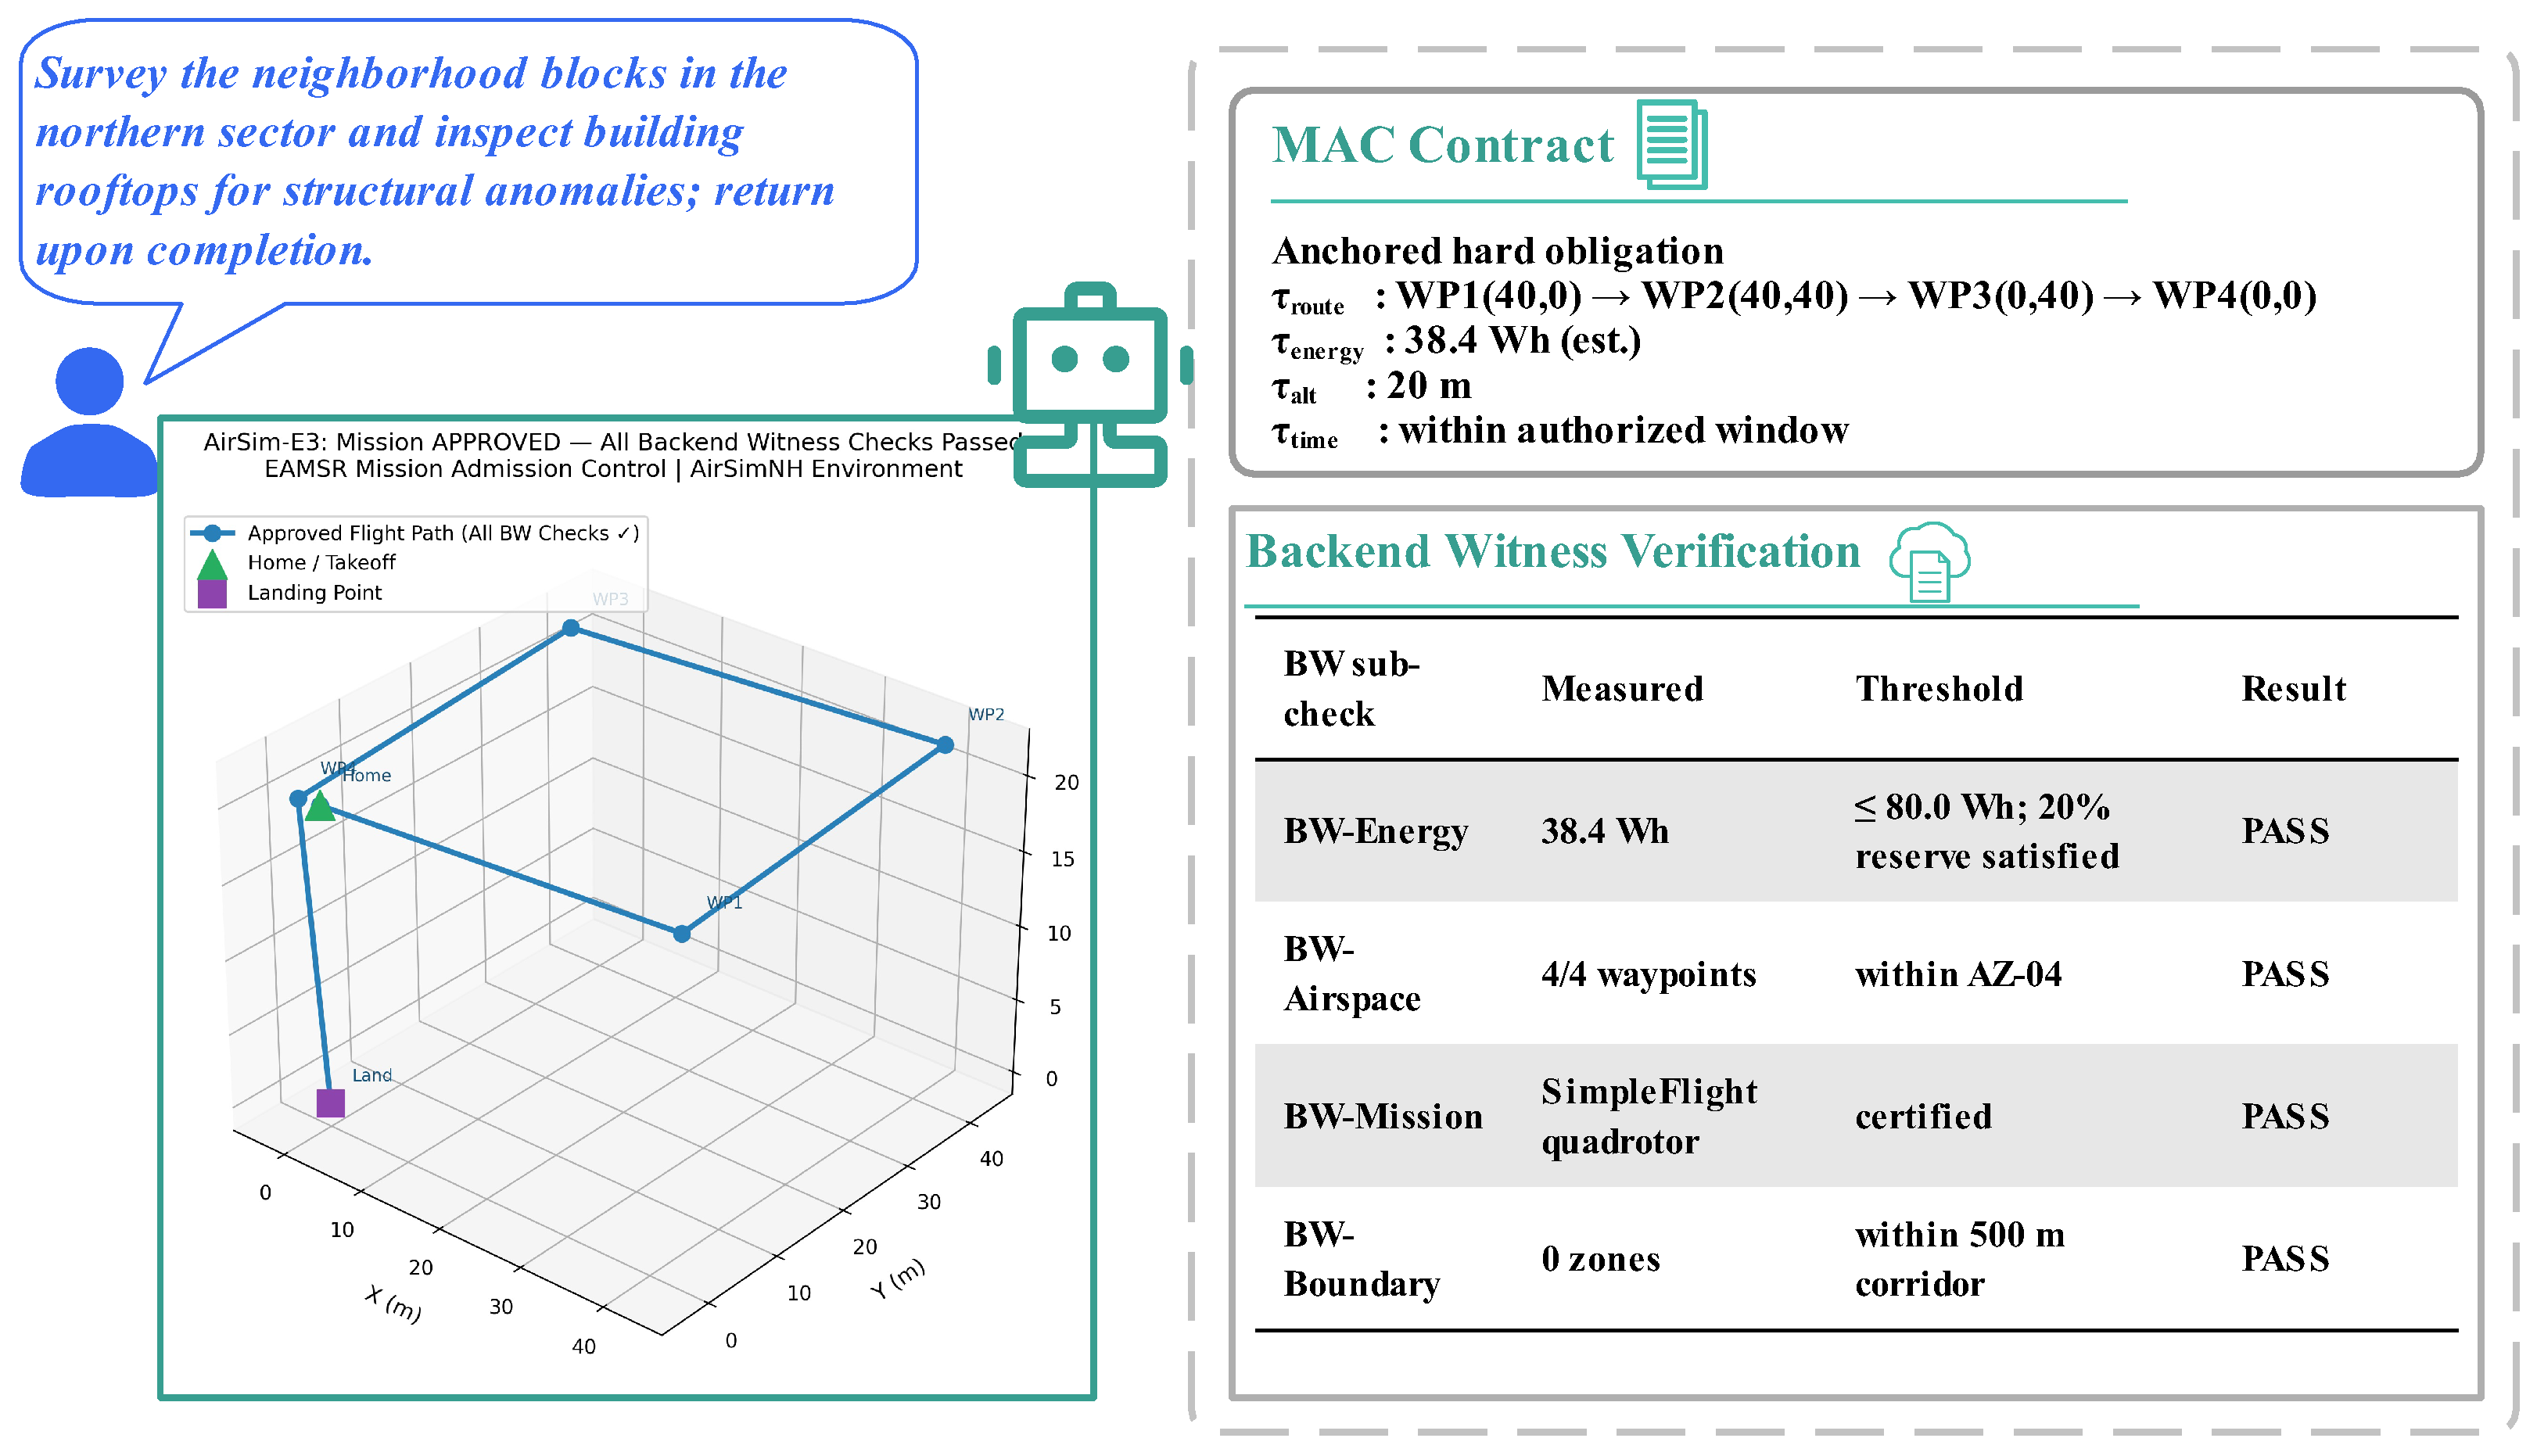
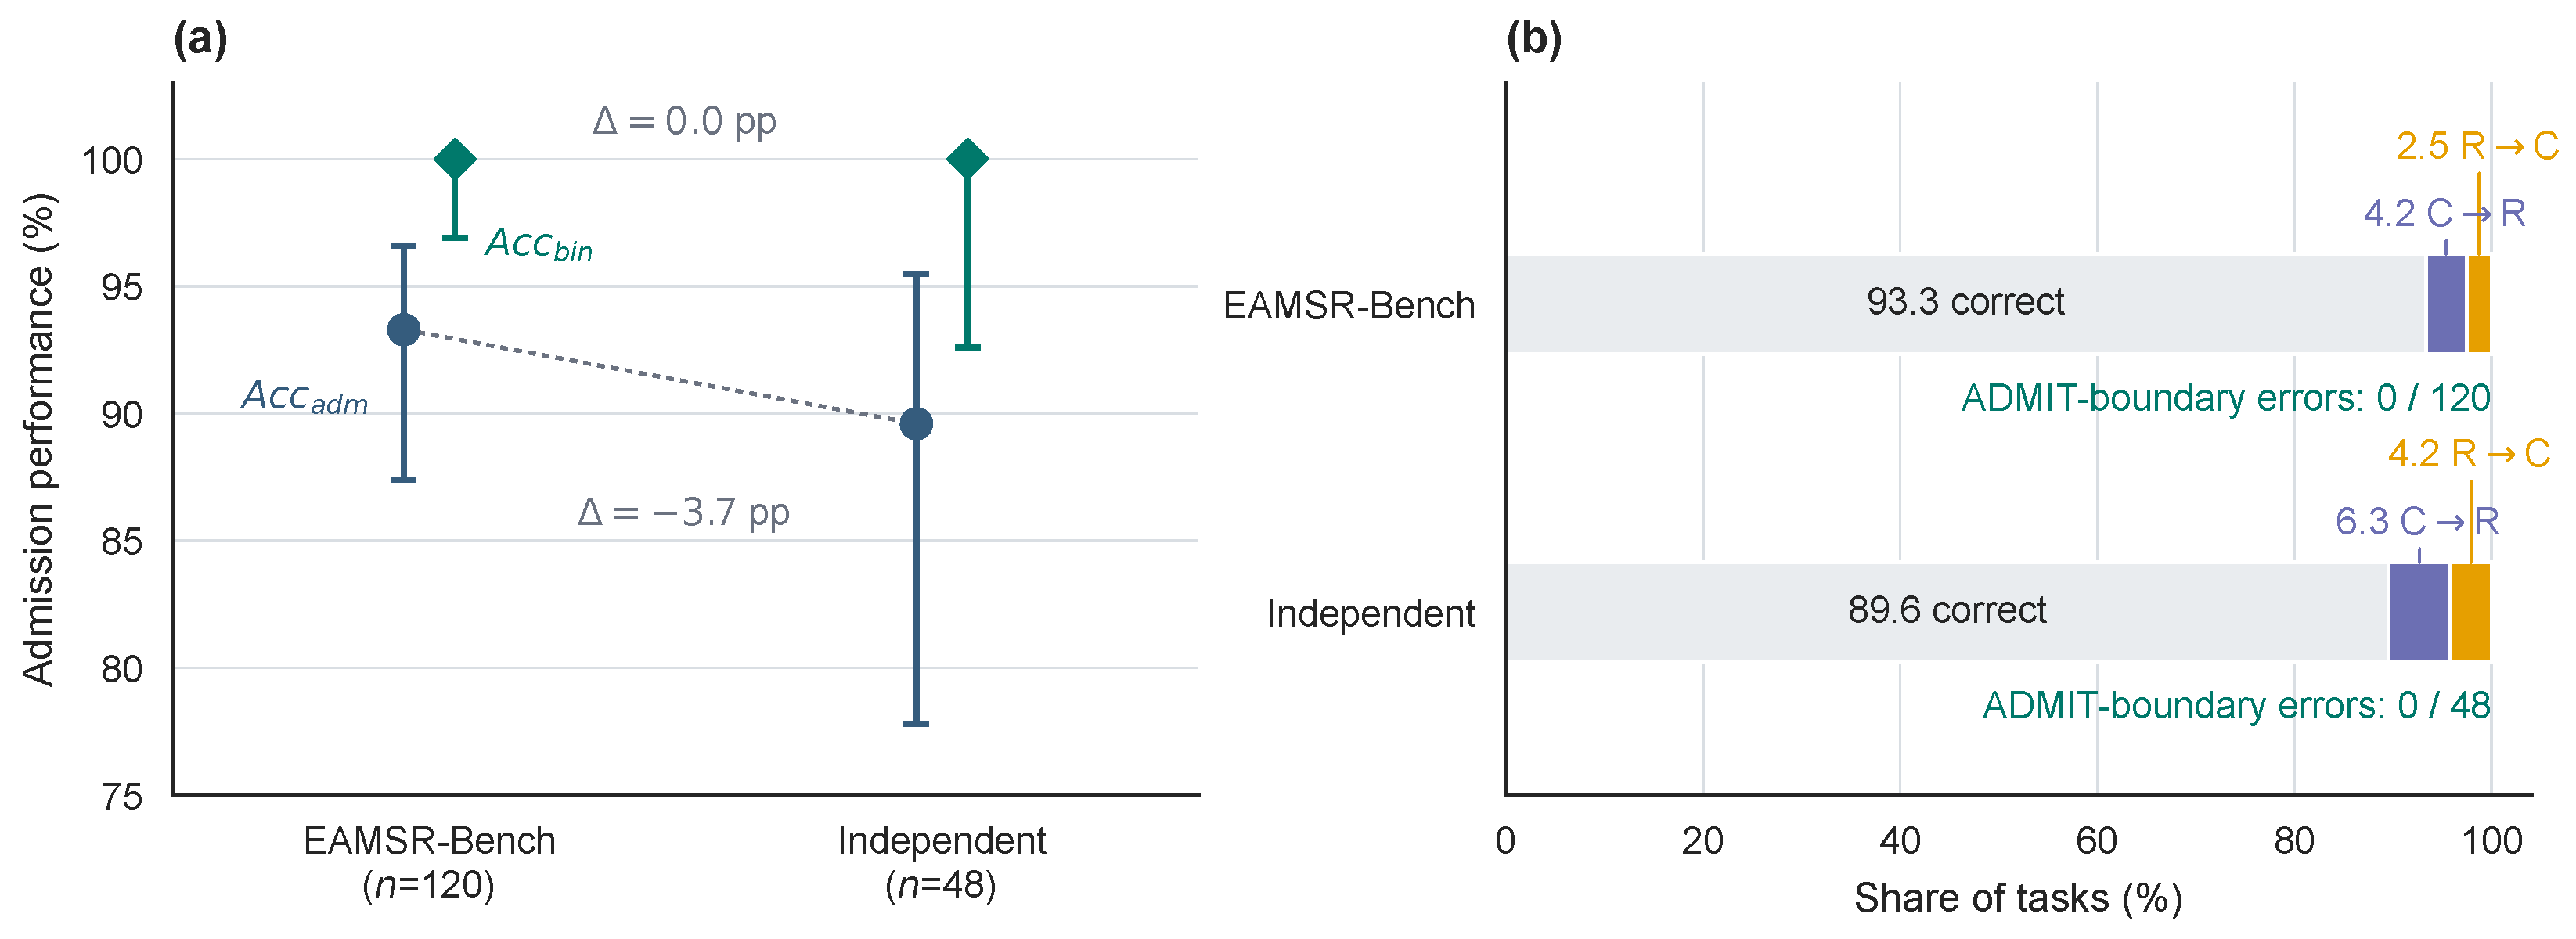
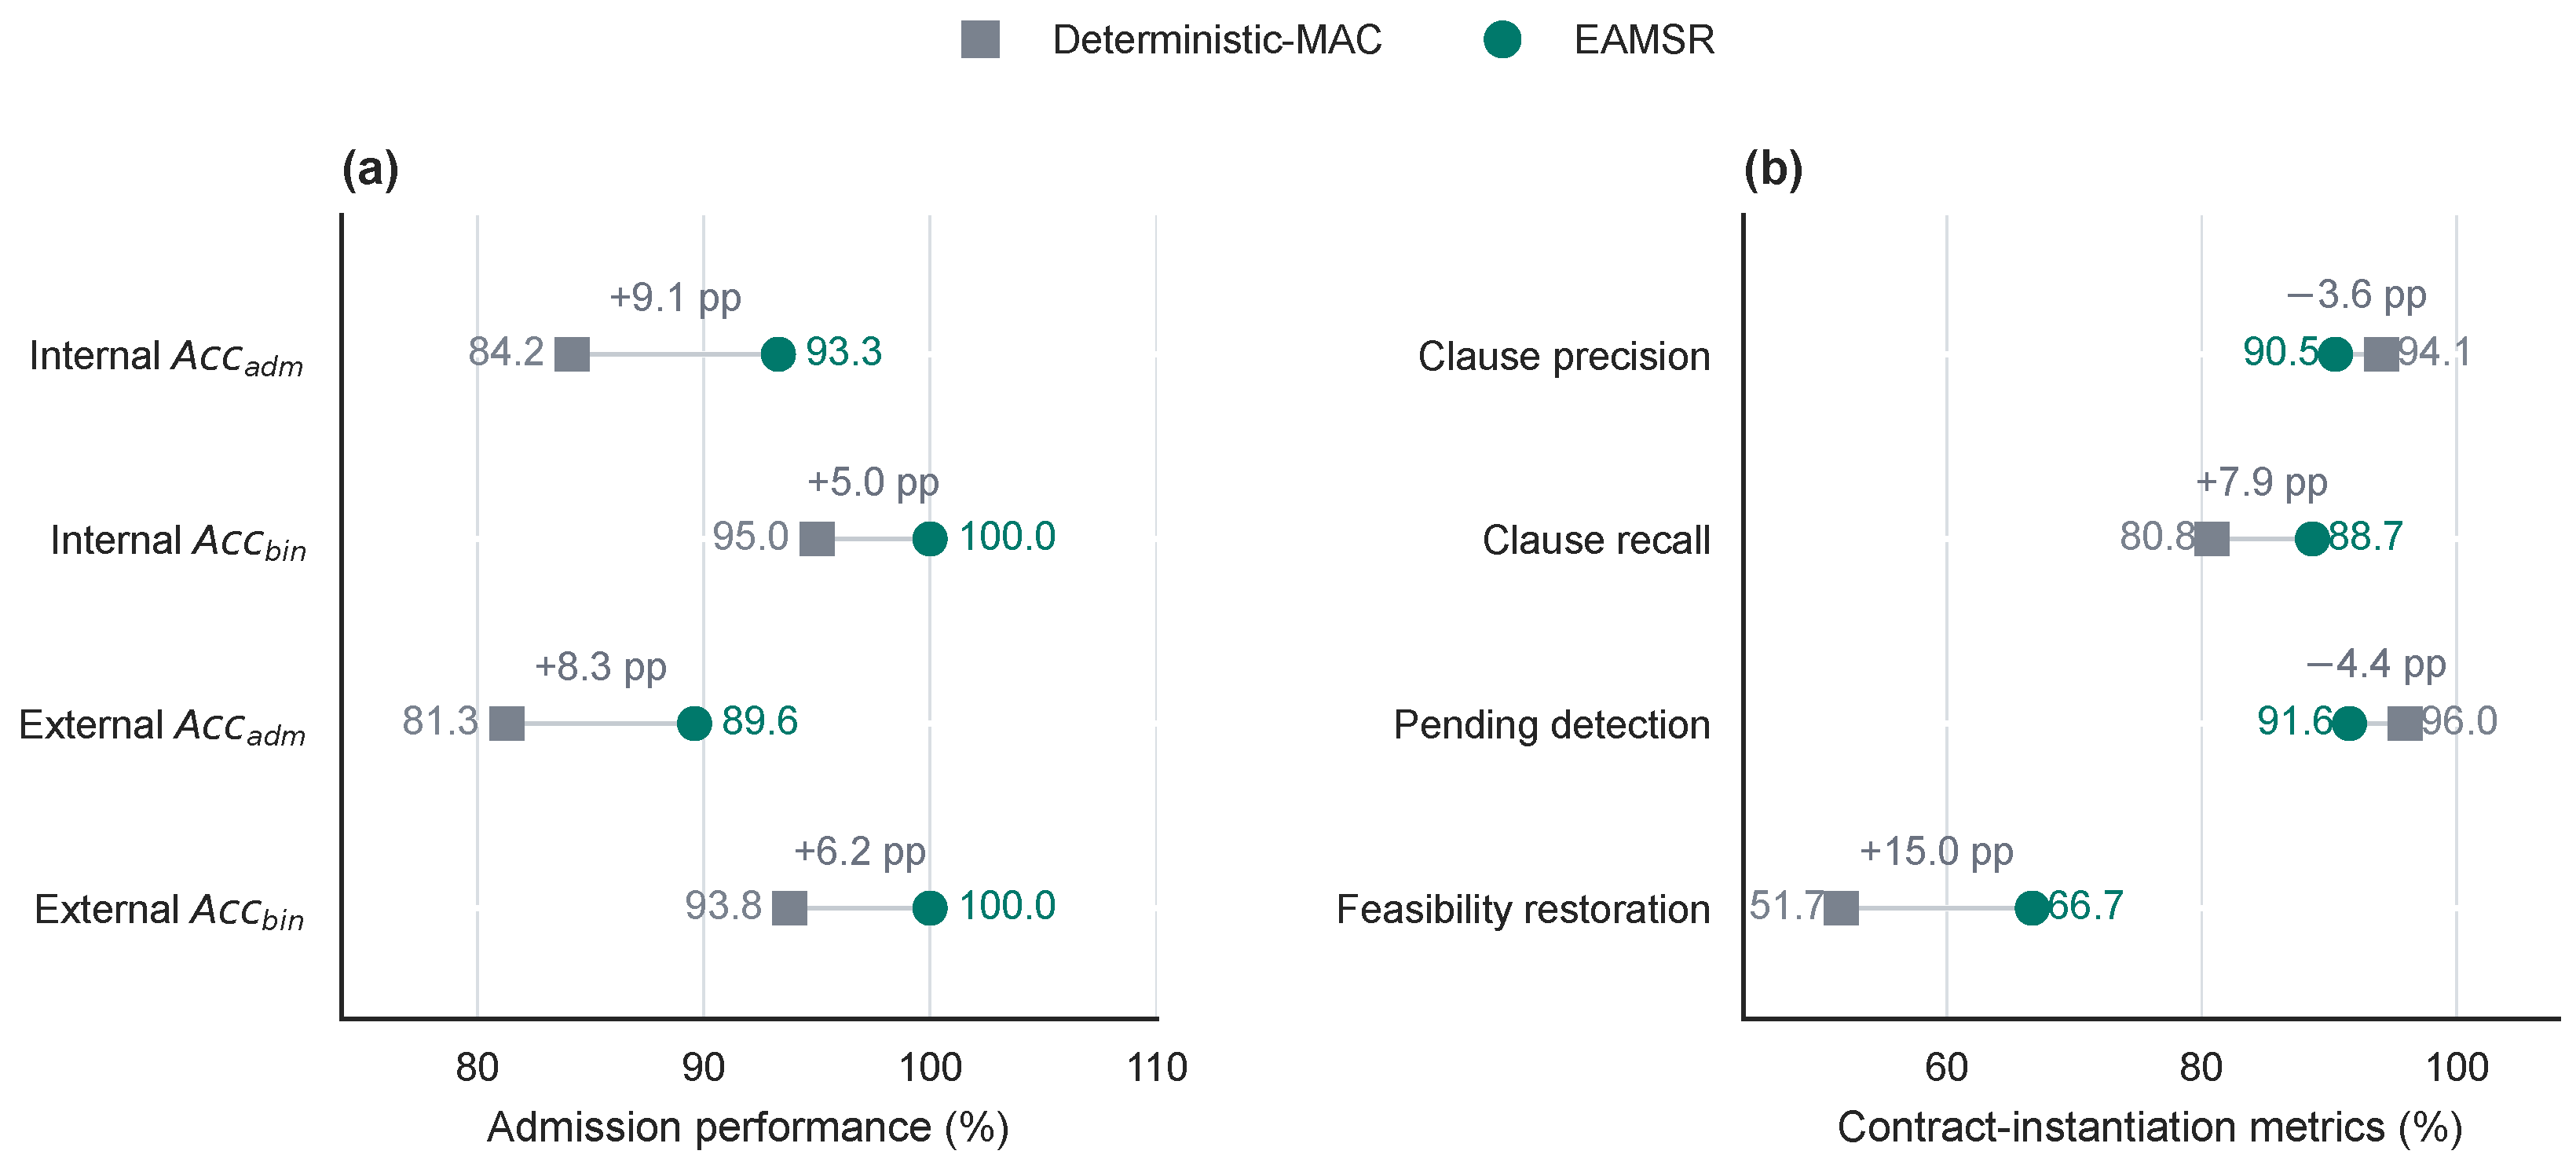
Natural-language interfaces now influence mission generation in UAV planning pipelines, where a feasible plan may still rest on unsupported completions, unauthorized relaxations, or consequence-changing repairs. We present EAMSR, an evidence-carrying Mission Admission Contract framework that treats a submitted mission as an admission contract, not a text-to-specification output. A large language model proposes candidate clauses and bounded refinements but does not decide admission; the governance layer links hard clauses to evidence and authorized sources, isolates unsupported semantic increments, checks mission-consequence compatibility, and accepts only candidates with a backend task-level witness. The final decision (ADMIT, CLARIFY, or REJECT) carries an audit trail linking language anchors to governance and backend outcomes; backend search failures that do not establish model-level infeasibility return CLARIFY, not REJECT. On EAMSR-Bench (120 tasks, six scenarios, six risk types), EAMSR achieves 100.0% binary admission accuracy (Accbin) and 93.3% three-class accuracy (Accadm), with no unwarranted ADMIT decisions among 78 non-admissible cases (0/78; 95% Clopper–Pearson upper bound, 3.8%); residual errors lie on the CLARIFY–REJECT boundary. On an independent external test set (48 tasks), EAMSR achieves 89.6% three-class and 100.0% binary accuracy with no unwarranted admissions. A deterministic non-LLM variant using the same governance and backend layers also attains zero unwarranted admissions but lower accuracy, indicating that LLM generation improves semantic coverage while governance and backend checks determine admission. The evaluation is limited to pre-execution mission admission under stated assumptions and does not constitute flight-safety assurance.
Keywords: unmanned aerial vehicles; natural language interface; human–UAV interaction; task admission; mission admission contract; large language models; mission planning; task-level validation unmanned aerial vehicles; natural language interface; human–UAV interaction; task admission; mission admission contract; large language models; mission planning; task-level validation