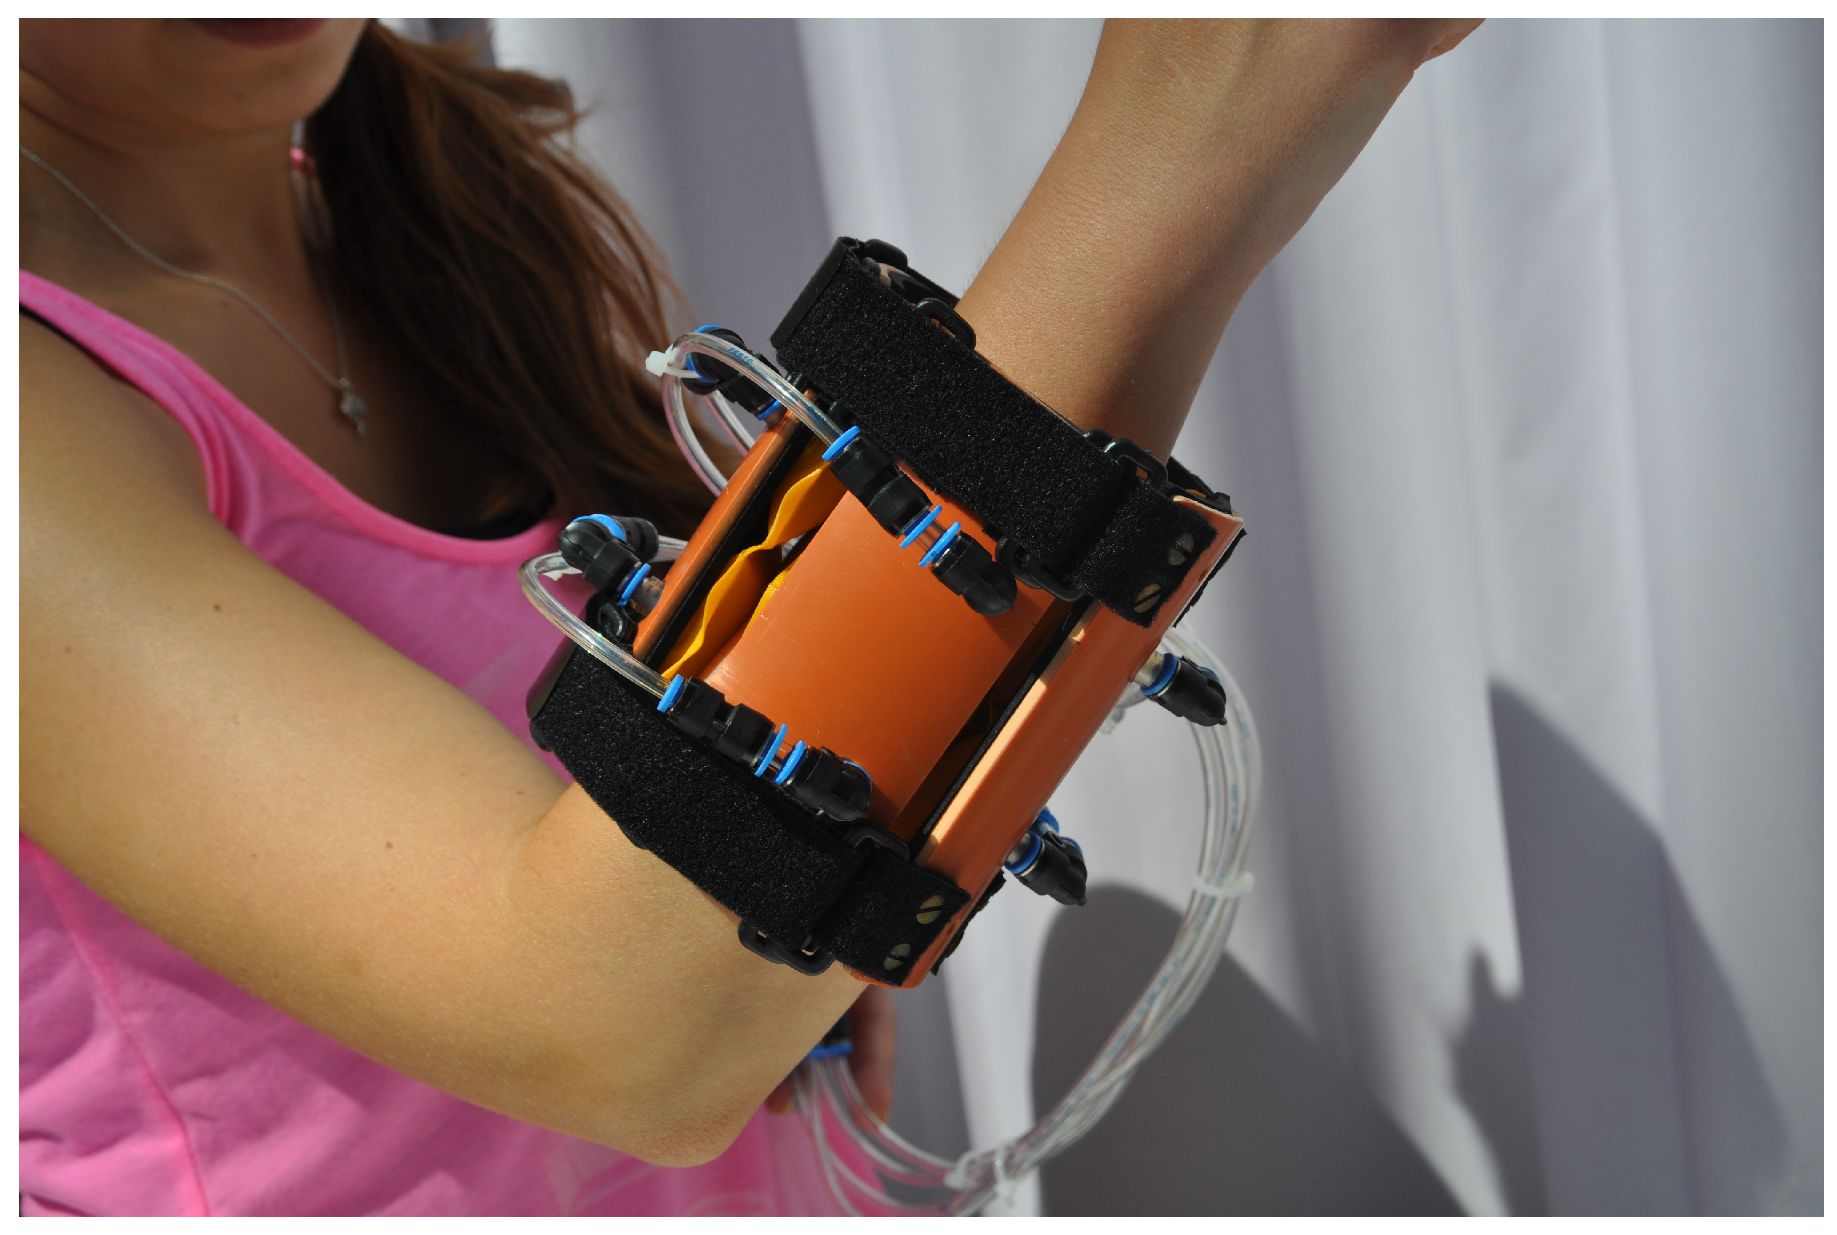
Estimation of Physical Human-Robot Interaction Using Cost-Effective Pneumatic Padding

Abstract
Share and Cite
Wilkening, A.; Puleva, N.; Ivlev, O. Estimation of Physical Human-Robot Interaction Using Cost-Effective Pneumatic Padding. Robotics 2016, 5, 17. https://doi.org/10.3390/robotics5030017
Wilkening A, Puleva N, Ivlev O. Estimation of Physical Human-Robot Interaction Using Cost-Effective Pneumatic Padding. Robotics. 2016; 5(3):17. https://doi.org/10.3390/robotics5030017
Chicago/Turabian StyleWilkening, André, Nikolina Puleva, and Oleg Ivlev. 2016. "Estimation of Physical Human-Robot Interaction Using Cost-Effective Pneumatic Padding" Robotics 5, no. 3: 17. https://doi.org/10.3390/robotics5030017
APA StyleWilkening, A., Puleva, N., & Ivlev, O. (2016). Estimation of Physical Human-Robot Interaction Using Cost-Effective Pneumatic Padding. Robotics, 5(3), 17. https://doi.org/10.3390/robotics5030017